Closed Loop Motor Control: Hvordan feedback forbedrer motorens ydeevne og pålidelighed
En elektrisk motorcykel, der stammer, når den trækker sig væk fra stilstand, et robotchassis, der overskrider sin målposition, en ATV, der mister trækkraften på en stejl stigning: Disse symptomer spores normalt tilbage til den samme grundlæggende årsag. Motoren bliver fortalt, hvad den skal gøre, men den rapporterer aldrig, hvad der rent faktisk skete. Motorstyring med lukket sløjfe lukker dette hul. Den måler kontinuerligt motorens hastighed, position eller strøm og justerer drevsignalerne i realtid, så motoren følger den kommanderede værdi på trods af belastningsændringer, temperaturdrift og komponenttolerancer. For ingeniører, der bygger elektriske køretøjer, robotplatforme eller marinedrev, er det vigtige spørgsmål ikke, om man skal bruge lukket sløjfestyring, men hvor godt controlleren implementerer det.
Hvad er lukket sløjfemotorstyring?
Motorstyring med lukket sløjfe, også kaldet feedbackstyring, sammenligner den faktiske motoroutput med en referencekommando og korrigerer forskellen. De væsentlige elementer er referencen, en feedbacksensor, en fejlberegning og en controller, der producerer korrektionen. I et børsteløst motorsystem aflæser controlleren fasestrømme, hastighed og nogle gange rotorposition; styrealgoritmen justerer derefter PWM-signalerne, der leveres til inverteren, så den målte værdi konvergerer til kommandoen.
I praksis bruger de fleste controllere en proportional-integral-derivative (PID) struktur eller en variant af den. Det proportionale led reagerer på den nuværende fejl, integralleddet fjerner steady-state fejl, og det afledte led forudser ændringer. Tuning af disse forstærkninger bestemmer, om systemet er stabilt, responsivt eller oscillerende. Dette er fundamentalt anderledes end et åbent sløjfesystem, hvor controlleren sender en fast kommando og stoler på, at motoren vil reagere korrekt. Åben sløjfe fungerer, når belastningen er forudsigelig, og præcisionen ikke er kritisk. Det fejler, når friktion, inerti eller forsyningsspænding ændrer sig uventet.
Åben sløjfe vs. lukket sløjfe: hvad der faktisk ændres
Den praktiske forskel viser sig i bevægelseskvaliteten. Et lukket sløjfesystem retter fejl inden for millisekunder; et åbent sløjfesystem lever simpelthen med dem. For applikationer, der transporterer mennesker eller håndterer dyre nyttelast, afgør denne forskel, om produktet føles præcist og sikkert eller groft og uforudsigeligt.
| Aspekt | Åbn sløjfe | Lukket sløjfe |
|---|---|---|
| Feedback | Ingen | Strøm-, hastigheds- eller positionssensor |
| Nøjagtighed | Afhænger af motor og belastningsmatchning | Vedligeholdt under forskellige forhold |
| Forstyrrelsesreaktion | Ingen rettelse | Aktiv korrektion i realtid |
| Lav hastighed adfærd | Momentet falder og bliver ujævnt | Stabilt drejningsmoment ned til nul hastighed |
| Systemomkostninger | Lavere | Højere, men berettiget af ydeevne |
| Typiske anvendelser | Ventilatorer, pumper, simple transportører | Elektriske køretøjer, robotter, servoakser |
Tabellen forenkler en række afvejninger. Et sensorløst lukket sløjfe-design kan levere mange lukket sløjfe-fordele uden en encoder, hvilket ændrer omkostningssammenligningen markant. Kontrolarkitekturen betyder mere end etiketten.
Kontrolsløjferne inde i en motorcontroller
I en moderne børsteløs motorstyring er lukket sløjfestyring ikke en enkelt sløjfe. Det er en kaskade af sløjfer, der hver regulerer en forskellig fysisk størrelse.
Nuværende sløjfe
Strømsløjfen er den inderste og hurtigste sløjfe. Den regulerer fasestrømmene i motorviklingerne, som direkte indstiller drejningsmomentet. En hurtig strømsløjfe med en høj opdateringshastighed producerer jævnt drejningsmoment ved lav hastighed og stille drift ved høj hastighed.
Speed Løkke
Hastighedsløkken sidder over den aktuelle sløjfe. Den sammenligner målt hastighed med referencen og genererer den aktuelle kommando. Denne sløjfe håndterer acceleration, deceleration og hastighedsstabilitet under skiftende belastning.
Positionsløkke
Positionsløkken er den yderste løkke, der bruges, når applikationen har brug for præcis stop eller banefølge, såsom robotled og styreaktuatorer. Den styrer hastighedsløkken baseret på positionsfejlen.
Kaskadearrangementet har betydning, fordi hver indre løkke skal være hurtigere end løkken omkring den. Hvis strømsløjfen er langsom, kan hastighedsløkken ikke få motoren til at føles stiv, og positionsløkken vil overskride.
| Loop | Reguleret mængde | Typisk rolle |
|---|---|---|
| Nuværende sløjfe | Fasestrøm/moment | Hurtig drejningsmomentrespons, glathed |
| Speed loop | Vinkelhastighed | Hastighedsstabilitet under belastning |
| Positionsløkke | Rotor vinkel | Præcis positionering og stikontrol |
Sensor-baseret vs. sensorløs lukket sløjfe
Motorstyring med lukket sløjfe kan implementeres med fysiske sensorer eller uden dem. Hall-sensorer, indkodere og resolvere rapporterer rotorposition direkte. Sensorløs styring, almindelig i feltorienteret styring af permanentmagnet synkronmotorer, estimerer rotorposition ud fra målte strømme og spændinger ved hjælp af en motormodel. Afvejningen er klar: sensorløse systemer reducerer omkostninger og ledninger og fjerner et fejlpunkt, mens sensorbaserede systemer opretholder højere momentnøjagtighed ved meget lav hastighed og under stilstand. Hvis applikationen skal holde drejningsmomentet ved stilstand eller krybe ved meget lav hastighed, kræves normalt en encoder eller Hall-sensorer. Hvis arbejdscyklussen bruger det meste af sin tid over et par procent af den nominelle hastighed, er sensorløse algoritmer baseret på tilbage-EMF-observation nøjagtige og billigere. For elektriske motorcykler og påhængsmotorer til skibene giver moderne sensorløse algoritmer tilstrækkelig dynamisk ydeevne til de fleste driftsforhold, som dækket i vores diskussion af permanent magnet synkronmotorteknologi .
Hvad skal du kigge efter i en lukket sløjfe-controller
Når du evaluerer en controller til en lukket kredsløbsapplikation, skal du fokusere på implementeringen frem for etiketten. Følgende punkter adskiller en veldesignet controller fra en generisk.
- Nuværende sløjfebåndbredde: en højere båndbredde betyder hurtigere drejningsmomentrespons og bedre stivhed mod belastningsforstyrrelser.
- Kontrolcyklustid: korte cyklustider, typisk titusvis af mikrosekunder, lader strømsløjfen reagere hurtigt på transienter.
- Autotuning: en controller, der måler motorparametre og indstiller loop gains, sparer automatisk timers manuel tuning.
- Feltsvækkelse: udvider hastighedsområdet ud over basishastigheden, hvilket er vigtigt for højhastighedsmotorcykler og påhængsmotorer.
- Beskyttelse og diagnostik: Overstrøm, overtemperatur og stalldetektion beskytter både controlleren og motoren.
- Softwareværktøjer: livestrøm, hastighed og fejldata fremskynder integration og fejlfinding.
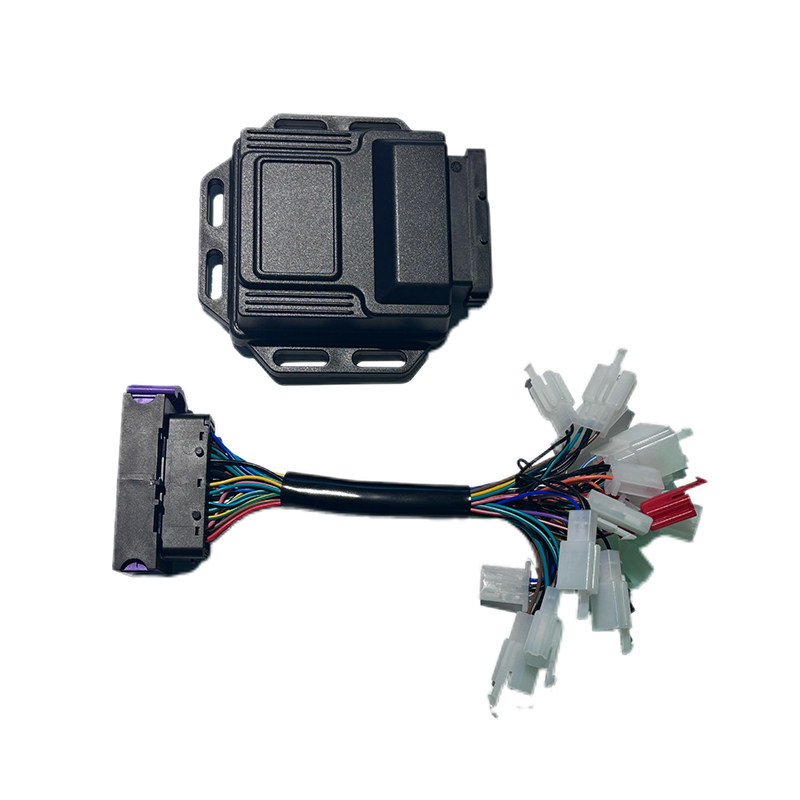
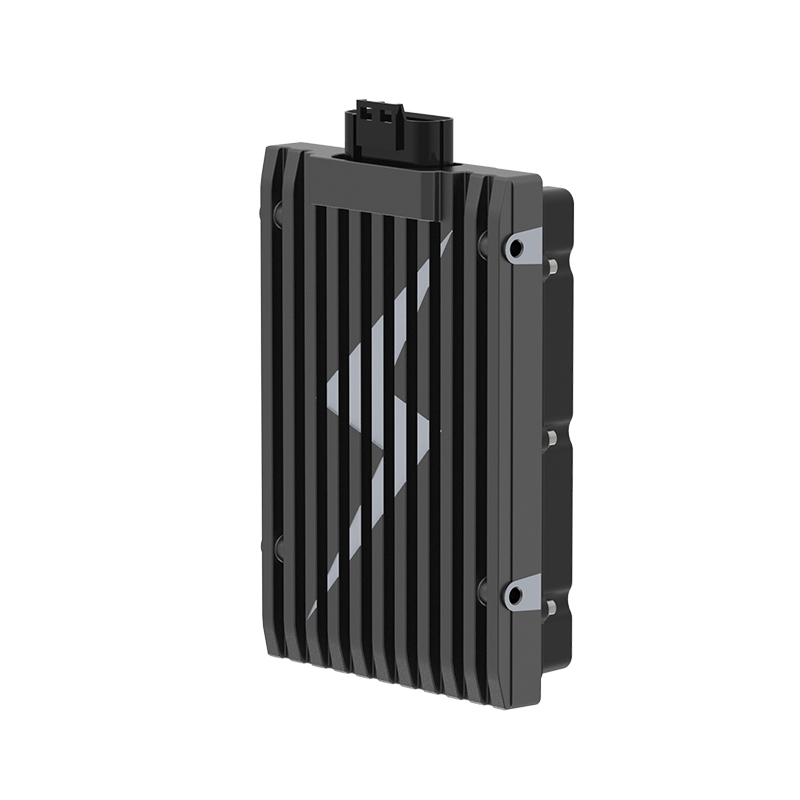
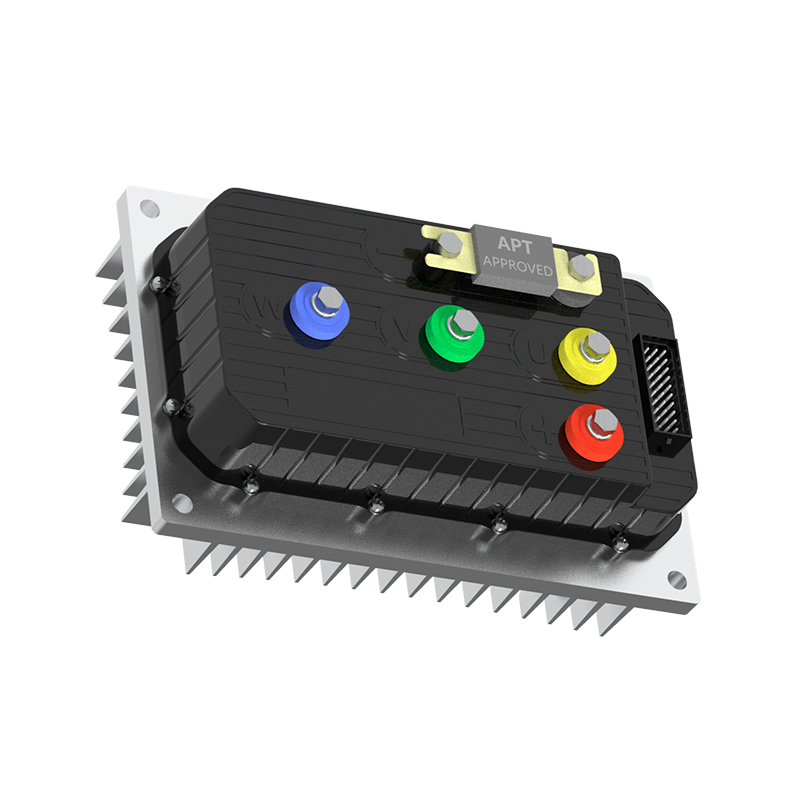
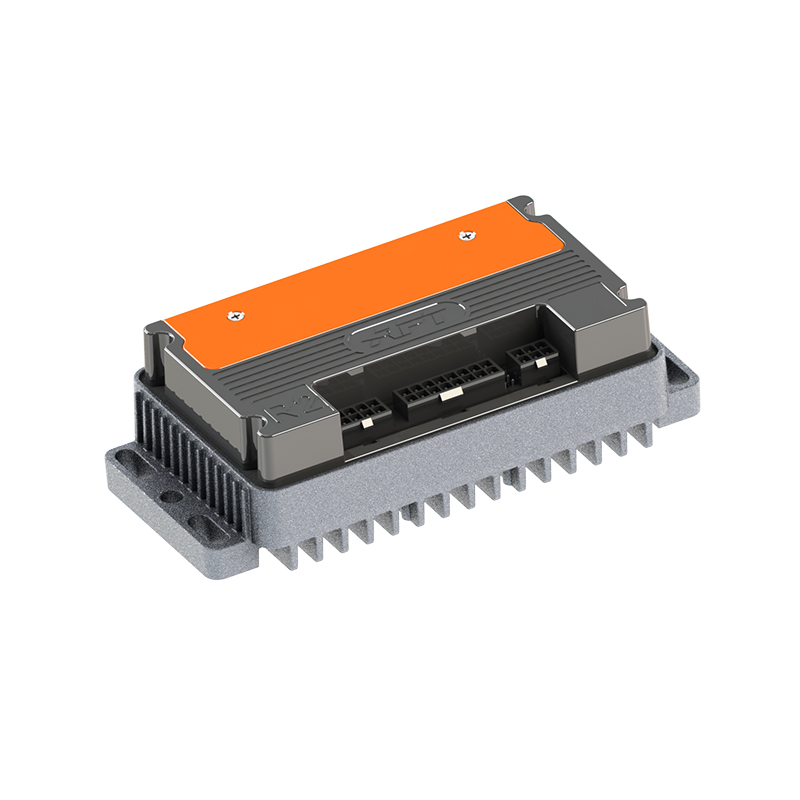
Til applikationer, der kræver øjeblikkelig respons på skiftende drejningsmoment, gør en controller med hurtig strømsløjfe-udførelse en målbar forskel. R5-2215 hurtigreaktionscontrolleren er designet til sådanne driftscyklusser, hvor hvert millisekunds forsinkelse omsættes til bevægelsesfejl. På pålidelighedssiden understreger A8-2209 højstabilitetscontrolleren ensartet adfærd under termisk og elektrisk belastning. Når energieffektivitet er prioriteret, reducerer A4-2313 højeffektive controller tab i invertertrinnet og udvider batteriets rækkevidde.
 R5 Fast Response børsteløs DC-motorcontroller til dynamiske momentanvendelser Denne controller er fremhævet for arbejdscyklusser, hvor hurtig strømsløjferespons reducerer bevægelsesfejl. Den passer til elektriske motorcykler, robotchassis og lignende applikationer, der kræver øjeblikkelig momentreaktion. Se produkt → A8 højstabilitet børsteløs DC-motorcontroller til pålidelig drift under stress Denne model prioriterer ensartet ydeevne under termisk og elektrisk stress, hvilket gør den til et pålideligt valg til applikationer, der kræver stabil drift under krævende forhold. Se produkt →
 A4 højeffektiv børsteløs DC-motorcontroller til udvidet batteriområde Denne controller fokuserer på at reducere inverter-trinstab, hvilket hjælper med at udvide batteriets rækkevidde. Den præsenteres som den effektivitetsorienterede mulighed sammen med hurtig respons og modeller med høj stabilitet. Se produkt →
Tilpasning af controlleren til applikationen
De samme lukkede kredsløbsprincipper gælder på tværs af brancher, men vægtningen af hver præstationsfaktor ændres i takt med brugssagen.
- Elektriske motorcykler har brug for stabilt drejningsmoment ved lav hastighed til opsendelser, bakkestarter og regenerativ bremsning.
- Opbygning af robotchassis kræver præcis position og jævn hastighedskontrol for at undgå overskridelse og vibrationer.
- ATV- og UTV-applikationer kræver robust afvisning af forstyrrelser, fordi belastningen på hvert hjul ændrer sig konstant.
- Elektriske påhængsmotorer nyder godt af sensorløs drift, fordi motoren sidder i et vådt, vibrationsudsat miljø, hvor indkodere er et svagt punkt.
Hver af disse applikationer afhænger også af, at controlleren er tilpasset motorens elektriske parametre. En controller med den rigtige spændingsklasse og strømmærke, parret med en motor, hvis induktans og tilbage-EMF-konstanter passer til drevet, vil yde langt bedre end et uoverensstemmende par, selv med fremragende software.
Afsluttende tanker
Motorstyring med lukket sløjfe er det, der gør en roterende rotor til en præcis, responsiv aktuator. Værdien ligger ikke alene i feedbacken; det er i loops, tuning og beskyttelse, der omgiver feedback. Når du vælger en motorcontroller, skal du evaluere dens aktuelle loop-ydeevne, dens tuning-værktøjer og dens track record i applikationer tæt på din. Disse faktorer, mere end nogen databladspåstand, bestemmer, hvor godt dit produkt vil præstere.
NÆSTE:Børsteløs motor med Hall-sensor: Hvad den gør, og hvornår du har brug for den til dit projekt
Interesseret i samarbejde eller har spørgsmål?
Som Producenter af brugerdefinerede synkronmotorcontrollere med permanent magnet og Leverandører af permanente magnetmotorcontrollere i Kina, Fokus på drevstyring af permanent magnet synkronmotorer, giver vi en sikker og tilstrækkelig strømkilde til elektrificering af rejsekøretøjer.
- [email protected]
- +86-170 9191 9800
- Værelse 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved