Børsteløs motor med Hall-sensor: Hvad den gør, og hvornår du har brug for den til dit projekt
Når et børsteløst DC-motordatablad viser "med hallsensor", ændres denne linje mere end prisen. Det ændrer, hvordan motoren starter fra stilstand, hvordan den leverer drejningsmoment ved lav hastighed, og hvilke controllere der kan drive den. For enhver, der vælger en motor til en elektrisk scooter, en robotplatform, en ATV eller et marinedrev, er hallsensorbeslutningen et af de første opkald på systemniveau.
Det korte svar: en børsteløs motor med hallsensor giver controlleren nøjagtig rotorposition fra nul hastighed, så motoren starter med fuldt moment i den rigtige retning og kører jævnt ved lav hastighed. Afvejningen er ekstra ledninger og en controller designet til at læse Hall-signaler. Når motoren og controlleren er defineret sammen, favoriserer den handel normalt sensorisk drift.
Hvad en Hall-sensor gør i en børsteløs motor
Inde i en børsteløs jævnstrømsmotor er der ingen kommutator til at skifte viklingerne. Regulatoren skal aktivere de tre faser i en sekvens, der følger rotoren, og timingen afhænger af at kende rotorens position på hvert øjeblik. Hall-effektsensorer leverer den information.
En typisk sensormotor indeholder tre Hall IC'er monteret med 120 elektriske graders mellemrum. Når rotormagneterne passerer, registrerer hver sensor ændringen mellem nord- og sydpoler og skifter dens output. De tre udgange danner et 3-bit mønster med seks gyldige tilstande, der hver svarer til et 60-graders kommuteringstrin. Hvis controlleren nogensinde læser en 000- eller 111-tilstand under rotation, er det normalt en ledningsfejl, fordi disse tilstande ikke bør vises med et korrekt Hall-mønster.
Hall-sensoren er en signalenhed, ikke en strømenhed. Den bærer ikke fasestrømmen; den rapporterer kun rotorposition til controlleren. Det er derfor motorstyringen er der, hvor den reelle beslutningstagning sker. Den samme motor kan starte blødt eller brat, effektivt eller sløset, afhængigt af hvordan controlleren behandler Hall-mønsteret.
Hvorfor Hall-sensorer betyder noget ved stilstand og lav hastighed
Sensorløse børsteløse controllere aflæser rotorposition fra bagelektromotorisk kraft (BEMF). BEMF stiger med motorhastigheden; ved stilstand er den nul, og under cirka fem til ti procent af den nominelle hastighed er den for lille til at kunne måles pålideligt. Så en sensorløs start bruger en åben-loop-sekvens: Juster rotoren, og ramp den derefter op, indtil BEMF kan læses.
Den sekvens er det svage led. Under belastning kan en align-and-ramp-start frembringe en strømspids, et kort ryk bagud eller et stop. Det typiske symptom er en motor, der klikker eller tøver, før den bevæger sig. For en e-cykel, der starter på en skråning, en robot, der løfter en nyttelast, eller en elektrisk ATV, der trækker væk på løst underlag, er denne tøven ubehagelig og hård for drivlinjen.
En hall-sensoreret motor eliminerer den blinde fase. Regulatoren kender rotorens position ved stilstand og påfører øjeblikkeligt moment i den rigtige retning. Applikationer, der starter og stopper ofte, såsom leveringsrobotter, pedal-assistende cykler, el-scootere og elektriske motorcykler, gavner de fleste. Controlleren kan også holde den start stille; en ultra-støjsvag PWM-strategi undertrykker koblingsstøjen, der ofte ledsager lavhastighedsdrift, så en sensoreret start føles jævn og lydløs i premium-produkter.
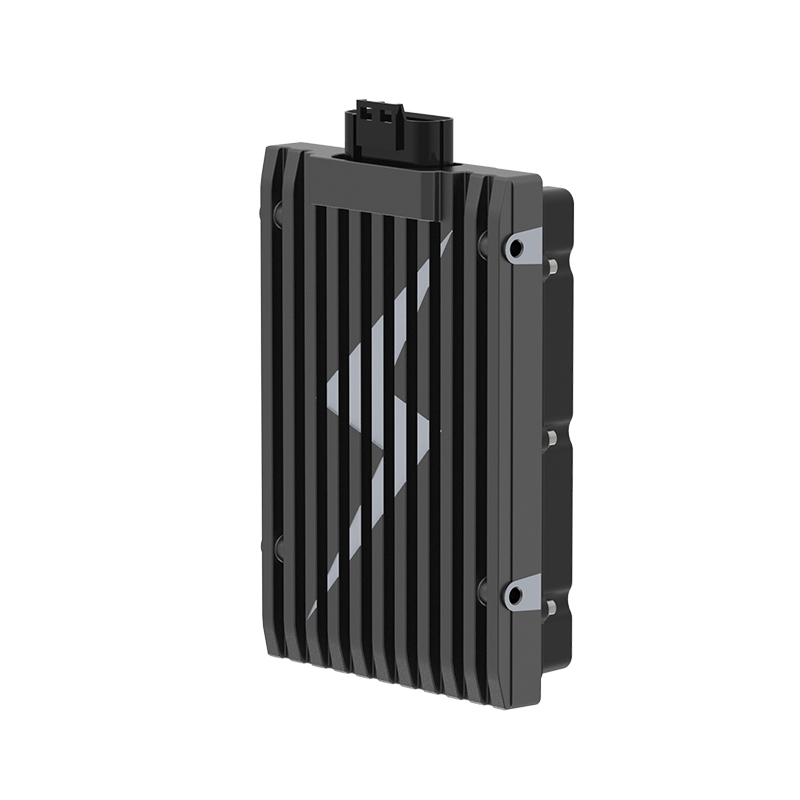
 A6 Ultra-støjsvag børsteløs DC-motorcontroller til hyppig stop-and-go-brug Denne sensorede controller muliggør jævne, lydløse starter ved stilstand, hvilket gør den velegnet til bypendling, lastkørsel og lavhastighedsmanøvrering, hvor feedback af rotorposition er afgørende. Se produkt →
| Driftsaspekt | Sensoret (Hall) | Sensorløs (BEMF) |
|---|---|---|
| Rotorposition ved stilstand | Kendt fra Hall mønster | Ikke målbar |
| Opstart under belastning | Direkte drejningsmoment i den rigtige retning | Juster-og-rampe-sekvens; stall risiko |
| Drejningsmoment ved lav hastighed | Stabil og gentagelig | Begrænset under ca. 5-10 % nominel hastighed |
| Ledningsføring | Tre faseafledninger plus fem Hall-afledninger | Kun trefaseledninger |
| Omkostninger og kompleksitet | Ekstra sensorer, stikben, pull-ups | Ingen yderligere motorhardware |
| Typiske anvendelser | E-mobilitet, robotteknologi, bakgear | Ventilatorer, pumper, højhastighedsspindler |
Det er grunden til, at sensorversioner er almindelige i navmotordrev til bykøretøjer; stop, belastede starter og lavhastighedsmanøvrering er præcis de forhold, hvor BEMF kommer til kort. Data fra navmotorens ydeevne fra køreforhold i den virkelige verden følger det samme mønster, fra stop-and-go-pendling til lange lastskift.
Vejledninger til ydelse af navmotor viser konsekvent, at sensorversioner håndterer byopgaver mere forudsigeligt end sensorløse.
Hall-outputtyper, spændingsniveauer og kommuteringsmønstre
Hall-sensorer kommer i to udgangsformater. Open-collector-udgange trækker signalet lavt og har brug for pull-up-modstande på controllersiden for at returnere højt. Push-pull udgange driver linjen højt og lavt direkte. Hvis controllerkortet ikke har nogen pull-ups, producerer en open-collector motor ikke noget gyldigt højt niveau, og controlleren fuldfører aldrig sin kommuteringstabel.
Spændingskompatibilitet har også betydning. Ældre motorer bruger ofte 5V Hall IC'er, mens mange nuværende controllerindgange kører på 3,3V logik. Indføring af et 5V-signal ind i en 3,3V-kun pin kan beskadige inputtet eller forårsage sporadiske fejl. Motorspecifikationen skal angive Hall-forsyningsspændingen og udgangsniveauet; hvis det ikke gør det, spørg før du bestiller.
Afstanden mellem Hall-sensorer følger en af to standarder: 60 elektriske grader eller 120 elektriske grader. Regulatorens kommuteringstabel skal matche denne afstand. En motor bygget til 60° producerer et andet Hall-mønster end en 120°-motor, og påføring af den forkerte tabel forårsager hård drift, drejningsmomenttab eller tab af synkronisering.
Husk også, at elektriske grader ikke er mekaniske grader. En motor med fire polpar gentager sit Hall-mønster fire gange pr. mekanisk omdrejning. Pol-partallet ændrer den elektriske frekvens, som controlleren skal håndtere, så den skal konfigureres korrekt sammen med kommuteringsvinklen.
Matcher en Hall-Sensored Motor med en Controller
En sensormotor giver kun sine fordele, når controlleren er bygget til at læse Hall-signaler. Tre kontroller dækker det meste af kompatibilitetsoverfladen. Først skal du kontrollere Hall-forsyningsspændingen og logikniveauet i forhold til controllerens inputklassificering. For det andet skal du bekræfte, at controlleren understøtter motorens kommuteringsvinkel, 60° eller 120°. For det tredje skal du beslutte, hvad der sker ved højere hastighed; mange controllere bruger Hall-signaler ved lav hastighed og blander sig ind i BEMF-tilstand over en tærskel, og denne overgang bør være jævn nok til at undgå et drejningsmoment.
For en e-mobilitets drivlinje er effektiviteten i lavhastighedsdriftsområdet ofte den største bidragyder til den virkelige verden. Sensoreret kommutering holder statorstrømmen på linje med rotoren, hvilket reducerer kobbertab og opvarmning. En controller, der aflæser Hall-inputs korrekt, såsom A4-2313 højeffektive børsteløse DC-motorcontrollere, gør det muligt at indstille den samme motor til bypendling, fragtkørsel eller off-road-drejningsmoment, fordi kommuteringskurven lever i software.
A4 højeffektiv børsteløs DC-motorcontroller med Hall-indgang Designet til at holde statorstrømmen på linje med rotoren ved lave hastigheder, forbedrer denne controller den virkelige rækkevidde og kan tunes til forskellige arbejdscyklusser fra bykørsel til last eller terræn. Se produkt → Når en motor og en controller kommer fra forskellige leverandører, er Hall-parametre den første kilde til misforhold. En 60° motor forbundet til en controller konfigureret til 120° vil køre nogenlunde eller slet ikke. Et struktureret parringsskema afgør dette, før hardwaren ankommer: spændingsklasse, strømklassificering, Hall-outputformat, forsyningsspænding, kommuteringsvinkel og pol-parantal er alle dokumenteret på én side.
 Controller og motorparringsskema med seks nøgleparametre En struktureret parringsside dokumenterer spændingsklasse, strømklassificering, Hall-outputformat, forsyningsspænding, kommuteringsvinkel og pol-parantal for at forhindre uoverensstemmelser, før hardwaren ankommer. Se produkt →
Hvad skal du tjekke, før du specificerer en sensormotor
Sæt disse seks varer på én side, før du bestiller:
- Hall forsyningsspænding og logikniveau: match motorens Hall IC til controllerens indgangsklassificering.
- Outputformat: åben opsamler skal trækkes op på controllersiden; push-pull ikke.
- Kommutationsafstand: 60° eller 120°, og sørg for, at controllerkonfigurationen stemmer overens.
- Antal polpar: bekræft det og indtast det korrekt, fordi det indstiller den elektriske frekvens.
- Konnektor-pinout: Standard sensoreret ledning er trefaset ledning plus fem Hall-ledninger (5V, GND, A, B, C). Én ombyttet pin er den mest almindelige bænktestfejl.
- Hall-fejlstrategi: Kontroller, om controlleren kan registrere et fastlåst eller manglende Hall-signal og falde tilbage til sensorløs tilstand.
En børsteløs motor med hall-sensor er en gennemprøvet måde at gøre lavhastighedsmoment deterministisk. Prisen er ekstra ledninger og en controller med Hall input support. For køretøjer og maskiner, der starter under belastning, kører ved lav hastighed eller ofte bakker, køber disse omkostninger en jævnere adfærd og en kortere udviklingscyklus. Når Hall-parametrene er skrevet ned og matchet mod controlleren, opfører den sensorede motor sig simpelthen som dataarket lovede.
NÆSTE:Fordele med børsteløs motor: Effektivitet, lang levetid og præcis hastighedskontrol
Interesseret i samarbejde eller har spørgsmål?
Som Producenter af brugerdefinerede synkronmotorcontrollere med permanent magnet og Leverandører af permanente magnetmotorcontrollere i Kina, Fokus på drevstyring af permanent magnet synkronmotorer, giver vi en sikker og tilstrækkelig strømkilde til elektrificering af rejsekøretøjer.
- [email protected]
- +86-170 9191 9800
- Værelse 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved