How Do Electronic Speed Controllers Work? Inside the ESC's Signal Chain
En 48 V batteripakke leverer én fast jævnspænding. En motor på en elektrisk scooter skal stadig holde omkring 3.200 omdrejninger i minuttet på en flad vej, falde til omkring 280 omdrejninger i minuttet på en 12 procents stigning og vende om efter behov. Noget mellem batteriet og viklingerne skal afgøre, hvor meget strøm der løber, i hvilken retning og hvor længe.
Denne enhed er den elektroniske hastighedsregulator. Det fungerer ved at konvertere batteriets faste DC til en trefaset udgang og skifte udgang tusindvis af gange i sekundet. Den gennemsnitlige spænding, som motoren ser, stiger og falder med driftscyklussen, og motorens egen induktans forvandler disse hurtige impulser til jævn strøm. Drejningsmoment følger strømmen, og hastigheden afregner, hvor motormoment møder belastningsmoment. Alt andet inde i en ESC eksisterer for at få det til at ske sikkert og gentageligt.
Hvordan DC bliver til trefaserotation
En børsteløs motor vil ikke køre på DC påført to terminaler. Dens stator bærer trefaseviklinger, og dens rotor bærer permanente magneter, så strømmen skal bevæge sig gennem faserne i rækkefølge for at holde statorfeltet trække rotoren fremad i stedet for at holde den på plads.
Kommutering: at være foran rotoren
Kommutering er handlingen med at vælge, hvilket fasepar der aktiveres. I seks-trins kommutering opdeles hver elektrisk omdrejning i seks tilstande, og controlleren tænder for én høj-side- og én lav-side-kontakt pr. tilstand, hvilket producerer et felt, der træder frem for hver 60. elektriske grader. Hvis kommuteringen halter efter rotoren, falder drejningsmomentet og strømmen stiger. Hvis det fører for langt, bliver den ekstra strøm varme i stedet for moment.
Sensoreret og sensorløs positionsfeedback
Tre Hall-sensorer rapporterer absolut rotorposition, hvilket betyder noget for et robotchassis, der skal starte fra stilstand under fuld belastning. Sensorløse skemaer aflæser i stedet den tilbage-EMF induceret i den uenergiserede fase og estimerer position fra dens nulkrydsning. Det fjerner tre ledninger og et stik fra selen, men estimatet bliver upålideligt under omkring 5 til 10 procent af den nominelle hastighed. Feltorienteret kontrol går videre, transformerer de målte fasestrømme til en roterende referenceramme og regulerer den momentproducerende komponent direkte.
Signalkæden fra gashåndtagsindgang til portdrev
Mellem gasindgangen og motorterminalerne sidder fire funktionsblokke. Hver har sin egen fejltilstand og sin egen grænse for systemets ydeevne.
Mikrocontroller og kontrolsløjfe
Mikrocontrolleren prøver fasestrøm, busspænding, gasspjældposition og rotorposition, ofte 8.000 til 20.000 gange i sekundet i en feltorienteret implementering. Den kører først den hurtige strømløkke, omslutter en langsommere hastigheds- eller drejningsmomentløkke og konverterer resultatet til tre driftscyklusværdier. Gasspjældkortlægning, strømgrænser, regenerativ bremsestyrke og fejltærskler lever alle i dette lag.
Gatedriver og MOSFET-bro
Gatedriveren oversætter lavspændingslogik til det 10 til 15 V sving, som en strøm-MOSFET har brug for, og den forhindrer begge kontakter i det ene ben i at lede på samme tid. Dødtid, det bevidste slukningsinterval mellem, at den høje side slukker og den lave side, der tændes, er typisk 0,3 til 1 mikrosekund. For kort og gennemskydende strøm ødelægger broen; for lang og lav hastighed drejningsmoment og effektivitet begge lider.
Seks MOSFET'er danner den trefasede bro, hvor ledningstab skalerer med on-modstand og strøm i kvadrat, mens koblingstab skalerer med koblingsfrekvens, busspænding og portladning. Parallelle enheder sænker on-modstanden, men kun når gate loops matches. Ellers fører én enhed mere strøm end naboerne og fejler først.
Strømføling og beskyttelse
Shuntmodstande eller Hall-effekt sensorer måler fasestrøm, så kontrolsløjfen har noget reelt at regulere, og de samme signaler giver overstrøm, overspænding og overtemperaturbeskyttelse. En velopdragen controller folder strømmen gradvist tilbage, når temperaturen stiger i stedet for at skære motoren midt i manøvren.
Duty Cycle, PWM og de tal der betyder noget
Hastighedskontrol er driftscykluskontrol. Hvis bussen sidder på 48 V, og driftscyklussen er 50 procent, ser motoren et gennemsnit på 24 V. Omskiftningsfrekvens er valgt høj nok til at holde strømrippel inde i et praktisk bånd og lav nok til at holde koblingstabet håndterbart. På et 48 V-drev med et par hundrede mikrohenries faseinduktans holder 16 kHz til 20 kHz sædvanligvis ripple tæt på 10 til 20 procent af mærkestrømmen.
| Parameter | Hvad det påvirker | Praktisk rækkevidde |
|---|---|---|
| PWM omskiftningsfrekvens | Strømbølge, hørbar støj, koblingstab | 16 til 20 kHz |
| Kontrolsløjfehastighed | Drejningsmomentrespons, stabilitetsmargin | 8 til 20 kHz |
| Kontinuerlig fasestrøm | Cruise drejningsmoment, steady-state opvarmning | 60 til 80 procent af peak rating |
| Spidsstrøm, 10 s | Acceleration og stall-moment | 1,5 til 2 gange kontinuerligt |
| Busspændingshøjde | Regenerativ bremsning, lastdump | 1,25 til 1,5 gange nominel bus |
| Død tid | Gennemskydningsrisiko mod lavhastighedseffektivitet | 0,3 til 1 mikrosekund |
| Portmodstand | Skiftehastighed, ringning, EMI | 2 til 10 ohm |
Læs tabellen som et sæt af afvejninger i stedet for en specifikation. Forøgelse af koblingsfrekvensen krymper krusningen og sænker drevet, men det øger også koblingstabet og varme. Udvidelse af dødtiden beskytter broen, men alligevel forvrænger det udgangsspændingen ved lav driftscyklus, hvilket viser sig som hård start og opvarmning med ekstra lav hastighed.
Matche en controller til en motor uden gætværk
Den mest almindelige dimensioneringsfejl er at vælge en controller efter motorens mærkeeffekt. Motorer er vurderet efter mekanisk effekt; regulatorer er begrænset af fasestrøm og overgangstemperatur. En 1 kW motor kan trække 40 A fasestrøm ved 48 V under en hård start fra hvile, selvom dens fartstrøm er tættere på 12 A. Størrelse for starten, ikke krydstogtet, og tjek tre tal sammen:
- Kontinuerlig fasestrøm ved den forventede omgivende temperatur, ikke ved 25 C.
- Busspændingsområde med frihøjde til den regenerative bremsespyd.
- Termisk vej: kølepladeområde, luftstrøm og hvor længe spidsstrøm kan opretholdes.
Publicerede parringstabeller fjerner det meste af det gætværk, fordi de angiver, hvilke controller- og motorkombinationer der allerede er blevet karakteriseret for strøm, spænding og montering.
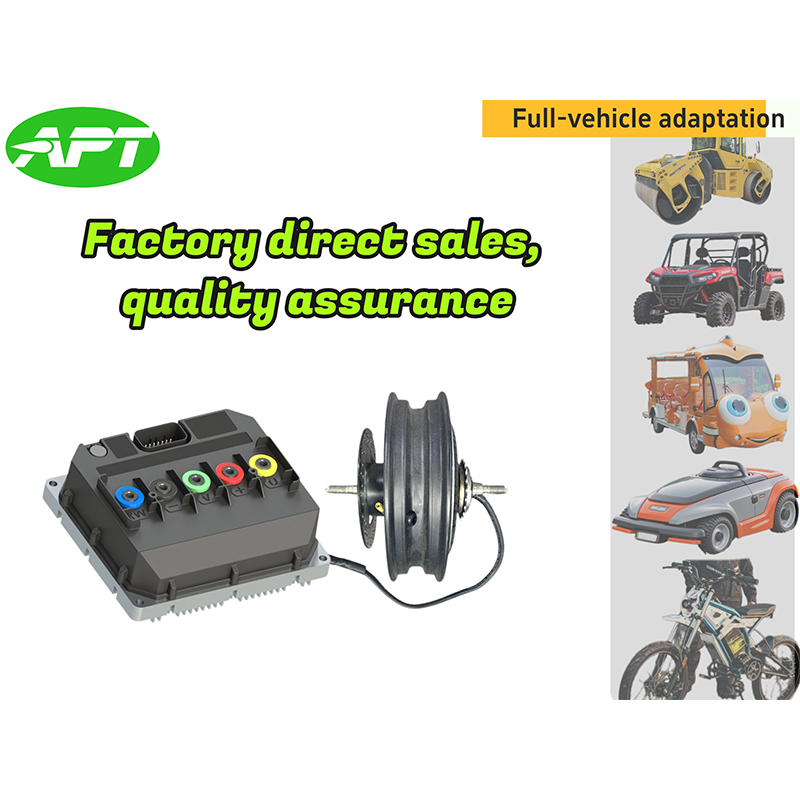
 APT-controller og motorparringsskema B2B-parringsråd til at matche APT-controllere og motorer på tværs af effekt, drejningsmoment, hastighed og effektivitet, med protokolovervejelser for elektriske køretøjer. Se produkt →
Firmware, protokoller og tuning
To regulatorer med identiske effekttrin kan opføre sig meget forskelligt. Indgangsprotokollen er den første forskel: PWM og analoge input er enkle og lav latens, UART passer til parameterindstilling og telemetri, og CAN-bus passer til køretøjer, hvor controlleren, batteristyringssystemet og køretøjets kontrolenhed skal dele tilstand.
Den anden forskel er firmware. Gaskurver, strømramper, regenerative bremseprofiler, feltsvækkelse for tophastighed og fejlgendannelsesadfærd er alle softwarebeslutninger, og softwarens rolle i moderne motorcontrollere er vokset til at matche selve effekttrinnet. Bed om parametersættet, før du forpligter dig til en platform, ikke efter den første prototype går i stå på en bakke.
Grænser for termisk virkelighed og pålidelighed
Databladets aktuelle klassificeringer forudsætter normalt en 25 C omgivelsestemperatur og en MOSFET-kasse holdt nær 80 C. Inde i et forseglet kabinet på en sommereftermiddag holder ingen af betingelserne. Ledningstab stiger med temperaturen, fordi on-modstanden øges, hvilket øger tabet igen; uden derating løber den løkke væk. Praktisk derating for en passivt afkølet controller er ofte 30 til 40 procent under overskriftsstrømmen. Kondensatorer fortjener lige så stor opmærksomhed, da deres bølgestrømsklassificering og nominelle levetid ved 105 C angiver det reelle serviceinterval, ikke MOSFET-varenummeret.
For applikationer, der ikke kan tåle generende ture, betyder stabilitet på tværs af temperatur og belastning mere end et toptal på en første side.
APT A8 højstabilitet børsteløs DC-motorcontroller En karakteriseret højstabil børsteløs DC-motorcontroller med FOC, CAN, Bluetooth og 30 kW peak til droner, robotter og lette elbiler. Se produkt → Hvad skal du tjekke før du køber
- Fasestrøm i værste tilfælde: start ved fuld belastning, maksimal stigning, højeste omgivelsestemperatur.
- Busspændingsvindue, inklusive den regenerative spids, dit batteri faktisk vil se.
- Kontrolgrænseflade: taler køretøjet allerede CAN, eller vil PWM klare opgaven?
- Termisk design: kølepladeområde, luftstrømsvej og monteringsretning.
- Beskyttelse og rapportering: overstrøm, overspænding, overtemperatur, og om fejl er logget eller kun signaleret.
- Support: parameterdokumentation, firmwareopdateringssti, og om leverandøren vil karakterisere din motor med deres controller.
Leverandører, der udgiver en karakteriseret controller-område og matchende vejledning gør det sidste punkt meget nemmere at verificere, før værktøjet påbegyndes.
APT R5 Fast Response børsteløs DC-motorcontroller En karakteriseret hurtig-respons børsteløs DC/PMSM controller med 5 kW nominel, 12 kW peak, CAN og FOC til robotteknologi, automatisering og mini-EV'er. Se produkt → Den korte version
- En ESC konverterer fast DC til en switchet trefaset udgang, og duty cycle indstiller gennemsnitsspændingen og dermed hastigheden.
- Kommutering holder statorfeltet foran rotoren; Hall-sensorer håndterer lav hastighed, back-EMF-estimering håndterer cruise.
- Mikrocontrolleren, gate-driveren, MOSFET-broen og strømfølingen sætter hver deres egen grænse for systemet.
- Størrelse for fasestrøm i de værste tilfælde, og nedsæt derefter for den omgivende temperatur, som produktet virkelig vil se.
- Firmware og parameteradgang former drevadfærd langt mere end switchens delnumre gør.
NÆSTE:Feltsvækkelse forklaret: Hvordan motorcontrollere skubber hastigheden ud over basisværdien
Interesseret i samarbejde eller har spørgsmål?
Som Producenter af brugerdefinerede synkronmotorcontrollere med permanent magnet og Leverandører af permanente magnetmotorcontrollere i Kina, Fokus på drevstyring af permanent magnet synkronmotorer, giver vi en sikker og tilstrækkelig strømkilde til elektrificering af rejsekøretøjer.
- [email protected]
- +86-170 9191 9800
- Værelse 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved