Motorstyringsalgoritmer: Sekstrins-, FOC- og sensorløse metoder forklaret
Et specifikationsark kan fortælle dig, at en motorstyring håndterer 48 V og 60 A, men det vil ikke fortælle dig, hvordan motoren lyder ved ganghastighed, hvor meget drejningsmoment din robotchassis vil føle, eller om motoren stadig kan trække væk på en stejl bakke. Denne adfærd bestemmes af motorstyringsalgoritmen, der er indlejret i firmwaren. Tre familier dominerer børsteløs DC (BLDC) og permanent magnet synkronmotor (PMSM) kontrol: seks-trins kommutering, feltorienteret kontrol (FOC) og sensorløse observatørmetoder. For de fleste nye køretøjs- og automatiseringsprogrammer er FOC med en sensorløs observer den praktiske standard, mens seks-trin forbliver et billigt valg til simple belastninger. Afsnittene nedenfor forklarer, hvordan disse algoritmer adskiller sig, og hvad den forskel betyder, når du vælger en controller.
Hvad motorstyringsalgoritmer faktisk gør
Hver motorstyringsalgoritme kører den samme grundlæggende sløjfe. Den læser eller estimerer rotorpositionen, sammenligner målte fasestrømme med det beordrede drejningsmoment eller hastighed, beregner spændingsvektorerne, der lukker denne fejl, og anvender dem på inverteren, mens den beskytter effekttrinnet. Algoritmen styrer også rampehastigheder, strømgrænser, regenerativ bremsning og fejldetektion.
Valget af algoritme sætter loftet for drejningsmomentjævnhed, akustisk støj, effektivitet og dynamisk respons. En kraftig mikrocontroller kan ikke fikse en dårligt struktureret kontrolsløjfe, og en simpel algoritme kan få en ellers god controller til at føles rå i en krævende køretøjsapplikation.
De vigtigste algoritmefamilier, der bruges i dag
Seks-trins (trapezformet) kommutering
Seks-trins kommutering aktiverer to af de tre motorfaser ad gangen og går gennem seks koblingstilstande. Den er enkel at implementere, bruger lidt processortid og fungerer naturligt med Hall-sensorer. Ulempen er drejningsmoment ved hvert kommuteringspunkt og hørbar støj ved lav hastighed. Seks-trins er stadig et rimeligt valg til pumper, blæsere og billige traktionsdrev, hvor glathed betyder mindre end prisen.
Feltorienteret kontrol
Feltorienteret styring behandler statorstrømmen som to uafhængige komponenter: en, der producerer drejningsmoment, og en, der styrer magnetfeltet. Efter Clarke og Park-transformationer regulerer to PI-controllere disse komponenter, og rumvektormodulation konverterer resultatet tilbage til trefasede spændinger. FOC leverer næsten konstant drejningsmoment, lavt støjniveau og høj effektivitet over hele hastighedsområdet, inklusive ved stilstand.
FOC har brug for mere beregning end seks-trins, men det er ikke længere en begrænsning med moderne mikrocontrollere. Det er standarden for elektriske motorcykler, robotdrev, marine påhængsmotorer og de fleste applikationer, der har brug for forudsigeligt drejningsmoment.
Sensorløse observatører
Sensorløse algoritmer estimerer rotorposition ud fra målte spændinger og strømme i stedet for fra en separat positionssensor. Back-EMF sensing er den enkleste tilgang og fungerer godt over et par hundrede rpm. En glidende observatør tilføjer robusthed mod parameterfejl og målestøj. Et udvidet Kalman-filter giver nøjagtige estimater under forstyrrelse, men kræver omhyggelig justering. Højfrekvent indsprøjtning exciterer motorens magnetiske fremspring og giver positionsinformation ved nul og meget lav hastighed.
Den praktiske afvejning er mellem omkostninger, lavhastighedskapacitet og afvisning af forstyrrelser. Fjernelse af Hall-sensorer og encoderledninger reducerer omkostningerne og forbedrer pålideligheden, men kun hvis driftscyklussen lader estimatoren gøre sit arbejde.
Skalar V/Hz kontrol
Skalarstyring holder et fast forhold mellem spænding og frekvens og bruges mest med AC-induktionsmotorer. Den er enkel og behøver ingen positionsfeedback, men dens drejningsmomentrespons er svag. Det forekommer sjældnere i kompakte køretøjers drivlinjer, fordi disse systemer bruger BLDC- eller PMSM-motorer, hvor FOC eller seks-trins giver bedre resultater.
Sammenligning af algoritmer efter applikation
Forskellige arbejdscyklusser favoriserer forskellige algoritmer. En elektrisk motorcykel bruger det meste af sin tid over et par hundrede omdrejninger i minuttet, så sensorløs FOC med back-EMF estimering reducerer omkostningerne uden at skade præstationerne ved krydstogt; bakkestarter og lavhastighedsmanøvrering skubber designere tilbage mod Hall-sensorer. Et robotchassis skal krybe frem og tilbage med præcision, hvilket kræver en positionssensor eller højfrekvent indsprøjtning. Når platformen er en leveringsrobot eller en mobil manipulationsbase, en hurtig-respons børsteløs DC motor controller kan være forskellen mellem et drev, der føles haltende, og et, der sporer kommandoen med det samme.
 R5 Hurtig respons Leverandører af børsteløs DC-motorcontroller, fabrik - Shanghai APT APT er R5 hurtig respons børsteløs DC motor controller leverandører og engros R5 hurtig respons børsteløs DC motor controller fabrik i C... Se produkt →
En marine påhængsmotor kører med en konstant hastighed i timevis, så effektivitet og termisk stabilitet betyder mere end forbigående respons. En ATV eller UTV ser pludselige belastningsændringer på ujævnt terræn, hvilket favoriserer en robust observatør og generøs strømhøjde. Tabellen nedenfor opsummerer de almindelige afvejninger.
| Algoritme | Positionsfeedback | Moment Ripple | Lav hastighedsadfærd | Bedst passende applikationer |
|---|---|---|---|---|
| Seks-trins kommutering | Hall sensorer | Moderat | Acceptabel med sensorer | Pumper, ventilatorer, billig trækkraft |
| FOC med sensorer | Hall eller encoder | Meget lav | Fremragende | Elektriske motorcykler, robotter, marine |
| FOC sensorløs (back-EMF) | Spænding og strøm | Lav | Dårlig under minimumshastighed | El-cykler, højhastighedsdrev |
| FOC sensorløs (SMO/EKF) | Spænding og strøm | Lav | Godt, men justerbart | ATV, UTV, industrielle drev |
| Højfrekvent injektion | Aktuelt svar | Lav | Fremragende at standstill | Robotter, servo-lignende opgaver |
| Skalær V/Hz | Ingen | Høj | Ikke egnet | AC induktionsmotorer |
Behandl bordet som et udgangspunkt, ikke en dom. En velkonstrueret controller kan indsnævre mange af disse huller, fordi dens strømløkke og observatør er indstillet sammen. Det er grunden til, at controllerleverandørens erfaring med faktiske køretøjsdriftscyklusser betyder lige så meget som algoritmenavnet på dataarket.
Hvordan algoritmevalget påvirker valg af controller
Fordi algoritmen bor i den indlejrede software, skal hardware og firmware designes sammen. MOSFET-parallelføring bestemmer, hvor jævnt strømmen fordeler sig mellem faser. Strømregistreringsnøjagtighed sætter gulvet for FOC-strømsløjfen. Gate-drevstyrken påvirker koblingstab og elektromagnetisk interferens. Termisk design bestemmer, hvor længe controlleren kan holde maksimalt drejningsmoment. En controller med godt silicium, men dårligt tunet firmware, vil vise drejningsmoment og støj; en controller med fremragende firmware, men svag strømføling vil udløse eller forringe. Det er derfor, der nu går så meget ingeniørmæssig opmærksomhed softwarens rolle i moderne motorstyring .
Den samme logik gælder for selve motoren. Statormodstand, faseinduktans og tilbage-EMF-konstanten definerer, hvad controlleren kan og ikke kan. En controller vurderet til 60 A vil ikke få en dårligt matchet motor til at køre effektivt, og aggressiv FOC-tuning kan overophede en motor med lav termisk masse. Anmodning om en valideret motor-controller-parring er en del af købsprocessen, ikke en eftertanke.
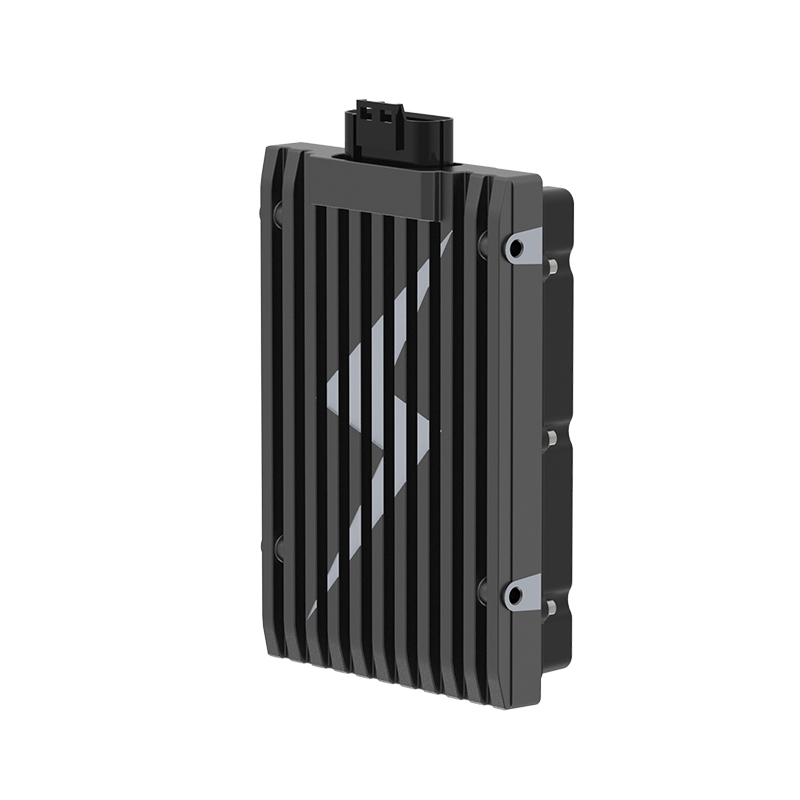
På hardwaresiden er T-serie højtydende motorcontrollere parre bredspændings-FOC-firmware med et effekttrin beregnet til e-motorcykler, e-ATV'er og e-påhængsmotorer. De er et eksempel på et design, hvor styrealgoritmen og inverteren er udviklet i samme hus, så firmwaren kender grænserne for hardwaren.
 T-seriens højtydende motorstyringsleverandører, fabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchrone Motor Controllers Factory, T Series High Performance Motor Contr... Se produkt →
Praktiske evalueringskriterier for motorstyringer
Når du sammenligner controllere, skal du se bag spidsstrømmen. Følgende punkter adskiller en controller, der fungerer på papir, fra en, der fungerer på vejen.
- Bekræft, hvilken algoritme firmwaren rent faktisk kører. Nogle lavpriscontrollere annoncerer FOC, men skifter til seks-trins ved høj hastighed for at skjule beregningsgrænser.
- Tjek, om FOC-implementeringen er sensorløs, Hall-baseret eller omskiftelig. Sensorløs reducerer ledninger, men kan kæmpe ved meget lav hastighed uden højfrekvent indsprøjtning.
- Spørg, hvordan den aktuelle sløjfe er indstillet. Motorer med forskellig faseinduktans kræver forskellige forstærkninger, og automatisk tuning sparer timer under opstart.
- Gennemgå overbelastningsadfærd, herunder strømbegrænsning, termisk derating og fejlgendannelse. Disse detaljer afgør, om køretøjet stopper sikkert eller strander rytteren.
- Overvej akustisk støj. Hvis produktet er en elektrisk motorcykel eller en leveringsrobot, der opererer i nærheden af mennesker, er støj et salgsargument. Den ultra-støjsvag børsteløs DC-motorcontroller
 A6 Ultra-støjsvag, børsteløs DC-motorcontrollerleverandører, fabrik - Shanghai APT P APT er A6 Ultra-quiet børsteløs DC-motorcontroller-leverandører og engros A6 Ultra-quiet børsteløs DC-motorcontrollerfabrik i Kina... Se produkt → er et praktisk eksempel på et sinusformet design, der holder kommuteringsstøjen lav.
Motorstyringsalgoritmer bør ikke vælges fra et blokdiagram alene. Indstil først dit køretøjs driftscyklus, hastighedsområde, støjbudget og lavhastighedskrav, og sammenlign derefter controllere med disse mål. Sekstrin er helt passende for en ventilator, FOC er det rigtige udgangspunkt for de fleste trækkraftapplikationer, og sensorløse observatører er et omkostningsbesparende værktøj, når hastighedsområdet tillader det. Den bedste controller er den, hvis algoritme, effekttrin og applikationssupport matcher dit produkts rigtige driftsprofil.
NÆSTE:Momentstyring forklaret: En praktisk vejledning til valg af BLDC-motorcontroller
Interesseret i samarbejde eller har spørgsmål?
Som Producenter af brugerdefinerede synkronmotorcontrollere med permanent magnet og Leverandører af permanente magnetmotorcontrollere i Kina, Fokus på drevstyring af permanent magnet synkronmotorer, giver vi en sikker og tilstrækkelig strømkilde til elektrificering af rejsekøretøjer.
- [email protected]
- +86-170 9191 9800
- Værelse 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved