Momentstyring forklaret: En praktisk vejledning til valg af BLDC-motorcontroller
Forestil dig en elektrisk motorcykel, der holder position på en stejl rampe, mens du transporterer en passager. En hastighedsregulator holder en lav målhastighed, men alligevel kan et lille gashåndtag forvandle en kontrolleret affyring til et voldsomt ryk. Forestil dig nu en leveringsrobot, der krydser en døråbning, der er lidt for smal. Hvis controlleren bliver ved med at skubbe med fuld strøm, absorberer gearkassen stødet. Begge situationer løses ved momentstyring, driftstilstanden, der regulerer den rotationskraft, en motor producerer i stedet for dens hastighed eller position.
Denne artikel er skrevet til ingeniører og OEM-projekthold, der evaluerer børsteløse motorcontrollere til elektriske motorcykler, robotchassis, elektriske ATV'er, UTV'er og påhængsmotorer. Vi vil forklare, hvad momentstyring faktisk betyder i et BLDC- eller PMSM-drev, hvordan controlleren opnår det, og hvilke specifikationer der bestemmer, om momentet føles jævnt og responsivt i den virkelige verden.
Hvad momentkontrol faktisk betyder
Momentstyring regulerer den strøm, der leveres til motoren, så akselmomentet følger kommandoen givet af rytteren, føreren eller bevægelsescontrolleren. Den holder ikke en målhastighed. Den holder ikke en rotorposition. Motoren producerer simpelthen den hastighed, der er resultatet af det påførte drejningsmoment og den belastning, der er knyttet til akslen.
En simpel sammenligning hjælper. Når du skubber en håndvogn, udøver dine arme kraft, og vognen bevæger sig med den hastighed, den kraft frembringer mod rullemodstand og hældning. Dine arme udfører momentkontrol. Hvis du i stedet låste vognens hastighed, ville det være hastighedskontrol.
| Kontroltilstand | Reguleret variabel | Typisk kommandokilde | Primære anvendelsestilfælde |
|---|---|---|---|
| Hastighedskontrol | Motor omdrejninger | Gashåndtag, potentiometer, CAN sætpunkt | Krydstogtdrift, transportører, ventilatorer, pumper |
| Positionskontrol | Rotor vinkel | Encoderfeedback, trin- eller retningsimpulser | Styring, ventiler, robotled |
| Momentstyring | Motorstrøm, og derfor moment | Analog indgang, CAN-momentkommando, pedal | Træk, spænding, kraftbegrænset bevægelse |
Momentstyring er også en beskyttende funktion. En controller, der er programmeret til ikke at levere mere end 15 Nm, vil simpelthen ikke udsende 20 Nm, selvom føreren kræver det. Hjulslip på løst grus, en blokeret aktuator eller et delvist fastklemt leje oversættes ikke længere direkte til drivlinebelastning. Dette er grunden til, at momentbegrænsning ofte bruges som en sikkerhedsfunktion i bevægelsessystemer.
Hvordan en børsteløs controller leverer kontrolleret moment
I en børsteløs jævnstrømsmotor eller en permanent magnet synkronmotor er drejningsmomentet proportionalt med ankerstrømmen i kvadraturaksen. Momentstyring er derfor strømstyring. En veldesignet controller måler fasestrømmene, sammenligner den momentproducerende komponent med momentkommandoen og justerer vekselretterens skiftemønster for at reducere fejlen. Denne indre strømsløjfe er, hvor drejningsmomentstyringen faktisk lever.
Feltorienteret kontrol og den aktuelle sløjfe
Feltorienteret styring, almindeligvis kaldet FOC, omdanner de målte trefasede strømme til to komponenter i en roterende referenceramme: en magnetiserende komponent på d-aksen og en drejningsmomentproducerende komponent på q-aksen. Controlleren kommanderer q-aksestrømmen til at matche det ønskede drejningsmoment og holder d-aksestrømmen tæt på nul for en overflademonteret PMSM. Båndbredden af denne strømløkke bestemmer, hvor hurtigt drejningsmomentkorrektioner sker. En sløjfe, der er opdateret ved 10 til 20 kHz, reagerer på belastningsændringer på få millisekunder, hvilket er forskellen mellem en stabil kravle og en hakkende bevægelse ved lav hastighed. FOC er en central årsag permanent magnet synkronmotorteknologi fortsætter med at forbedre sig til trækkraftapplikationer: den samme hardware leverer jævnere drejningsmoment, højere effektivitet og regenerativ bremsning alene gennem softwareændringer.
Sensorfeedback og sensorløs drift
Momentstyringens kvalitet afhænger i høj grad af rotorpositionsfeedback. Hall-sensorer giver en grov 60-graders opløsning, hvilket er nok til trapezformet kommutering, men ikke til jævnt drejningsmoment ved lav hastighed. Encodere og resolvere giver kontinuerlig rotorvinkel, hvilket gør det muligt for FOC at holde præcist drejningsmoment selv nær stilstand. Sensorløse algoritmer estimerer rotorposition fra back-EMF, hvilket fjerner sensoromkostningerne, men ikke kan opretholde fuldt drejningsmoment ved nul hastighed, hvor der ikke eksisterer nogen back-EMF. Mange produktionsdrev bruger en hybridstrategi: sensorbaseret start og sensorløs drift over et par hundrede RPM.
Fasestrømsføling er lige så vigtig. Shuntmodstande på lav side er billige, men støjfølsomme; integrerede fasesensorer koster mere og leverer renere måling ved lave strømme. Samplingsfrekvensen og filtreringen af det aktuelle signal sætter den praktiske drejningsmomentrippel, der ses på akslen, så drejningsmomenttal i et datablad bør læses sammen med den følearkitektur, der anvendes i controlleren.
Hvorfor drejningsmomentstyring er vigtig i rigtige applikationer
Momentstyring ændrer målbar adfærd i alle større applikationskategorier inden for elektrisk mobilitet og robotteknologi.
- Elektriske motorcykler. Kontrollerede affyringer på skråninger, forebyggelse af hjulskridning på våd asfalt og regenerativ bremsning, der anvender negativt drejningsmoment i en jævn rampe. Uden drejningsmomentbegrænsninger kan motoren gribe voldsomt ind, når rytteren drejer gashåndtaget.
- Robot chassis. Momentbegrænsning beskytter gear og motorer under kollisioner. Når en autonom mobil robot kører ind i en uventet forhindring, lukker controlleren strøm i stedet for at føre fuld kraft ind i drivlinjen.
- Elektriske ATV'er og UTV'er. Lavhastighedscrawling på ujævnt terræn kræver præcist lavt drejningsmoment. Et hastighedsstyret system har en tendens til at stige, når hjulene mister og genvinder trækkraft.
- Elektriske påhængsmotorer. Konstant tryk mod strøm og vind kræver, at controlleren reagerer på belastningsændringer hurtigere, end en hastighedsløkke kan.
Den multi-scenarie tilpasning af motordrev produkter afspejler præcis dette krav: én controllerplatform skal håndtere en bred vifte af drejningsmomentkommandoer, fra små robothjul til store ATV-drivlinjer.
Nøglespecifikationer, der bestemmer momentkvalitet
Når du køber en controller til en drejningsmomentfølsom applikation, er kontinuerlig nominel strøm og spidsstrøm kun udgangspunktet. Følgende specifikationer har en stor indflydelse på drejningsmomentets adfærd.
- Aktuel sløjfeopdateringshastighed. En højere opdateringshastighed, typisk 10 til 20 kHz, forkorter forsinkelsen mellem en drejningsmomentkommandoændring og den faktiske drejningsmomentændring på akslen.
- PWM frekvens. En højere koblingsfrekvens reducerer strømbølger og hørbar støj, men øger koblingstab. Controllere rettet mod støjsvag drift vælger en frekvens, der balancerer begge.
- Aktuel sensing opløsning og støj. Den smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Moment krusning. Lavt drejningsmoment ripple holder rotationen jævn ved lav hastighed, hvilket betyder noget for robotled og propeller.
- Overbelastningsevne. Forbigående drejningsmomentspidser for bakkestarter og forhindringshåndtering overstiger normalt den kontinuerlige rating. Tjek overbelastningskurven i forhold til den reelle driftscyklus.
- Denrmal behaviour. Vedvarende drejningsmoment indstilles af controllerens termiske design. En controller, der drosler tidligt, vil lydløst reducere tilgængeligt drejningsmoment under forlænget drift.
Komponentkvalitet betyder noget ud over tallene. Et momentstyret drev skifter fasestrøm hundredvis af gange i sekundet, og enhver intermitterende modstand i konnektorer eller loddesamlinger vises som strømmålingsstøj, der bliver til drejningsmoment. Dette er grunden til, at hardwarens materialekvalitet er en legitim teknisk specifikation, ikke kun en markedsføringspåstand.
Det er også værd at verificere databladets drejningsmoment-rippel-tal med den faktiske motor under prototypetest. Producenter måler drejningsmoment-rippel under kontrollerede forhold, der måske ikke matcher en produktionsramme, en specifik viklingsinduktans eller PWM-frekvensen, som et projekt planlægger at bruge. En kort bænktest, der logger drejningsmoment ved flere hastighedspunkter, vil afsløre de fleste af de problemer, der senere bliver til markklager.
Tilpasning af controlleren til motoren og driftscyklussen
Momentstyringsydelse er en systemegenskab, ikke en controlleregenskab isoleret. Strømsløjfen er indstillet til motorviklingens induktans og modstand. Tilslut den samme controller til en motor med forskellige parametre, og drejningsmomentresponsen kan blive oscillerende eller træg. Dette er grunden til, at parring af controller og motor som en del af systemdesignet betyder mere end at vælge den ene komponent alene.
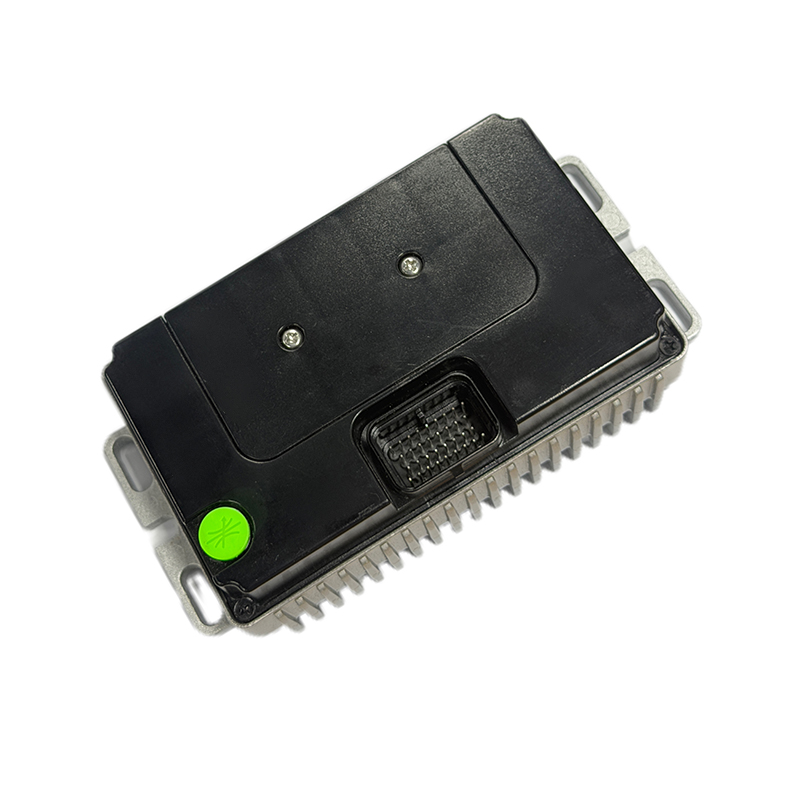
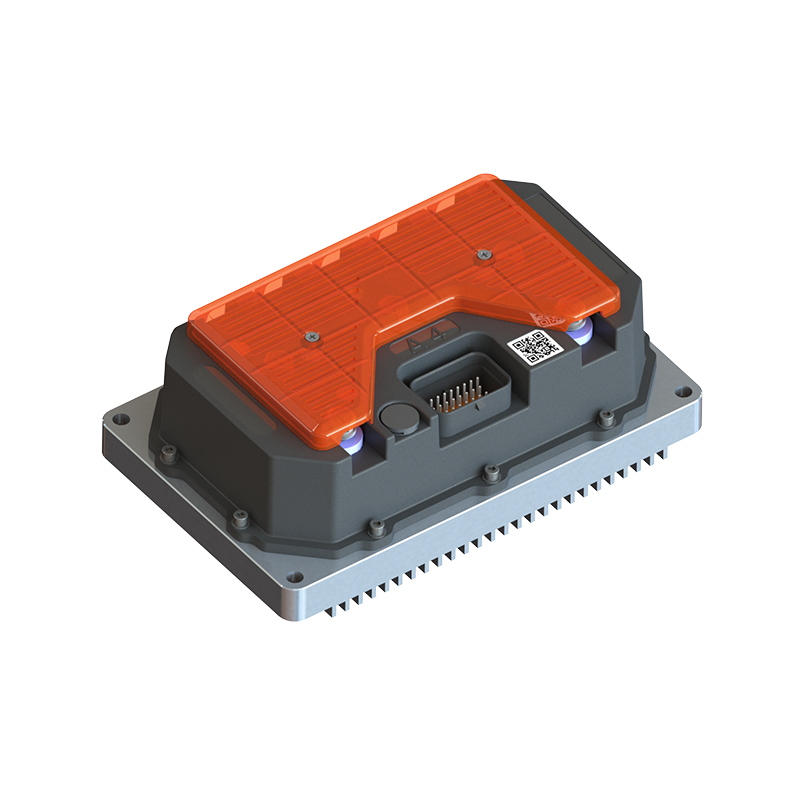
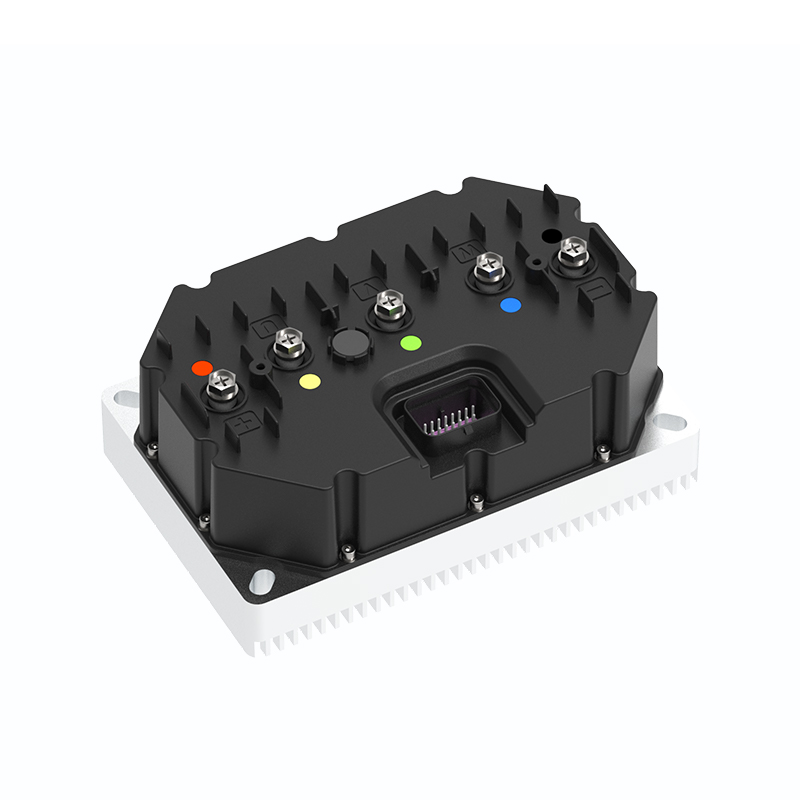
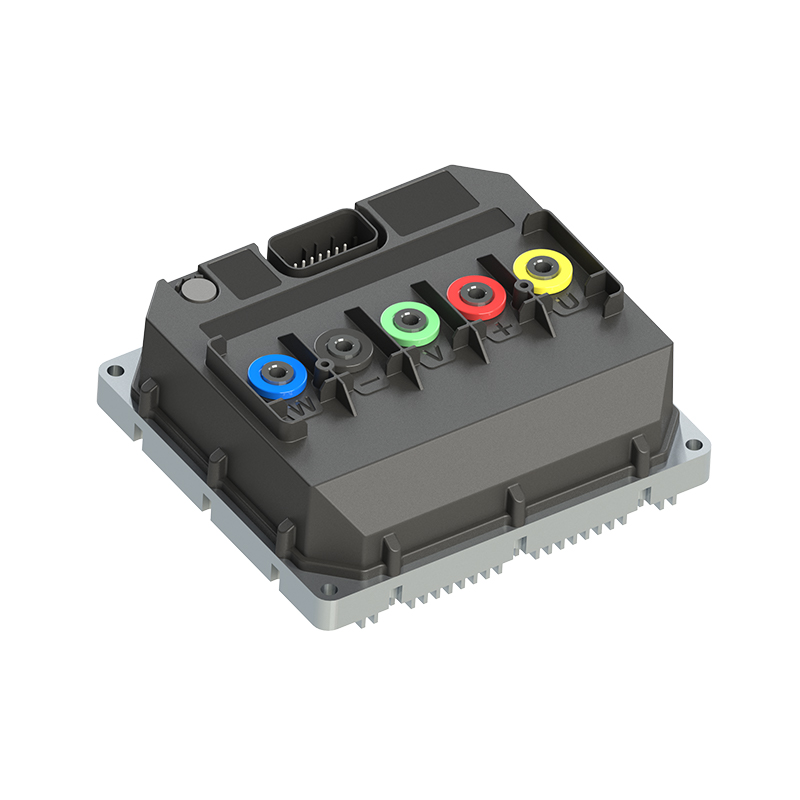
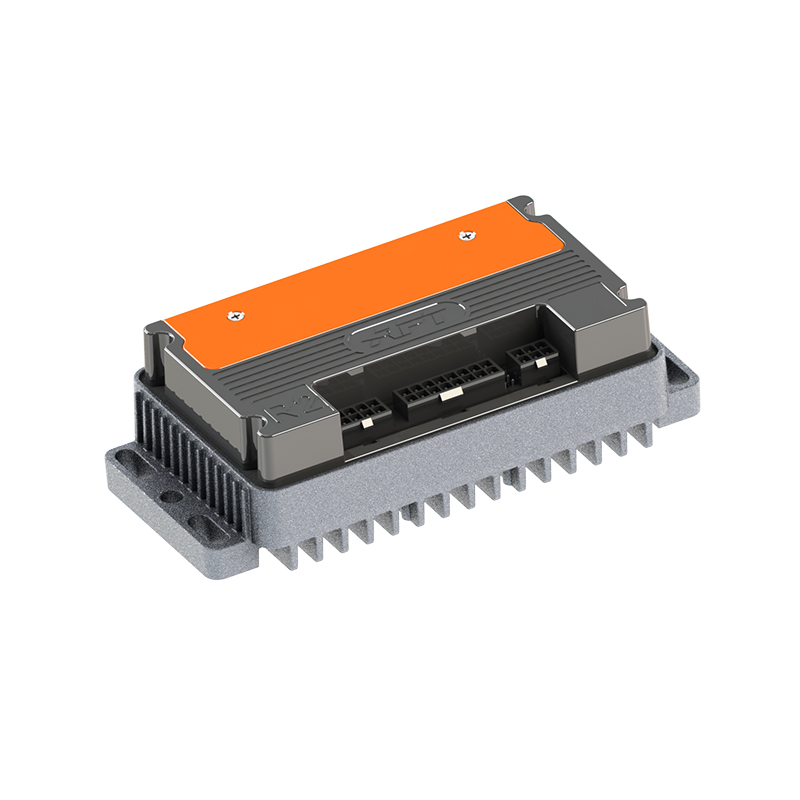
Til applikationer, der kræver hurtig drejningsmomentrespons, R5-2215 hurtigreagerende børsteløs DC-motorcontroller er designet til at minimere forsinkelsen mellem drejningsmomentkommandoen og det mekaniske akselmoment. For effektivitetsfølsomme platforme, såsom urbane elektriske motorcykler A4-2313 højeffektiv børsteløs DC-motorcontroller holder drejningsmomentet præcist og reducerer samtidig elektriske tab. For højspændings-, højeffektarkitekturer med dynamiske drejningsmomentkrav er T-serien højtydende motorcontroller dækker den bredere ramme, som ATV'er, UTV'er og større robotplatforme typisk kræver.
 T-seriens højtydende motorstyringsleverandører, fabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Permanent Magnet Synchrone Motor Controllere Fabrik, T-serien High Performance Motor Contr... Se produkt →
 A4 højeffektive børsteløse DC-motorcontrollerleverandører, fabrik - Shanghai A APT er A4 højeffektiv børsteløs DC-motorcontroller, leverandører og engros A4 højeffektiv børsteløs DC-motorcontroller Fabrik ... Se produkt →
 R5 Hurtig respons Leverandører af børsteløs DC-motorcontroller, fabrik - Shanghai APT APT er R5 hurtig respons børsteløs DC motor controller leverandører og engros R5 hurtig respons børsteløs DC motor controller fabrik i C... Se produkt →
Software spiller her en central rolle. Momentrampeformning, strømsløjfejustering og fejladfærd er konfigureret i firmware, så den samme hardware kan tunes til en last-e-cykel, en kørestol eller et marinedrev. Skiftet af drejningsmomentstyring til software er et af temaerne i en detaljeret artikel om softwarens rolle i moderne motorstyringer .
Konklusion
Momentstyring er ikke en enkelt komponent eller algoritme. Den løber gennem strømaffølingskæden, rotorens positionsfeedback, strømløjfens firmware, invertertrinnet og den fysiske konnektorkvalitet. For OEM'er, der bygger elektriske køretøjer og mobile maskiner, afgør evnen til at regulere momentet jævnt, om produktet føles forudsigeligt og raffineret under virkelige belastninger. Evaluering af den aktuelle sløjfebåndbredde, drejningsmoment-rippel, overbelastningsadfærd og softwarekonfigurerbarhed under controllerudvælgelsesfasen er den mest direkte måde at undgå omstrukturering af køreevnen senere i projektet.
NÆSTE:Bagsiden Elektromotorisk kraft forklaret: Hvordan tilbage-EMF former motorcontrollerdesign
Interesseret i samarbejde eller har spørgsmål?
Som Producenter af brugerdefinerede synkronmotorcontrollere med permanent magnet og Leverandører af permanente magnetmotorcontrollere i Kina, Fokus på drevstyring af permanent magnet synkronmotorer, giver vi en sikker og tilstrækkelig strømkilde til elektrificering af rejsekøretøjer.
- [email protected]
- +86-170 9191 9800
- Værelse 123A, nr. 1000 Ziyue Road, Minhang District, Shanghai, Kina
Copyright © Shanghai APT Power Technology Co., Ltd.All rights reserved